


मैकेनिकल असिस्ट मैनिपुलेटर
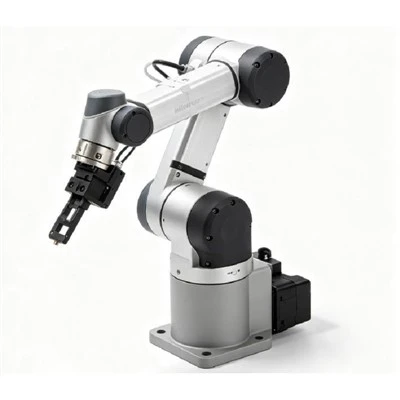
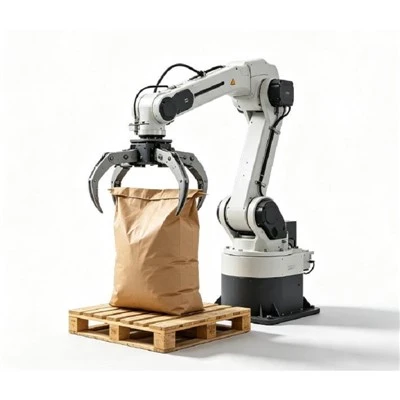
एक मैकेनिकल असिस्ट मैनिपुलेटर ऑपरेटरों को न्यूनतम शारीरिक प्रयास के साथ औद्योगिक वर्कपीस को उठाने, हिलाने, घुमाने, झुकाने और स्थिति में लाने में मदद करता है। एक आर्टिकुलेटेड मैकेनिकल आर्म, सटीक वायवीय संतुलन और एक वर्कपीस विशिष्ट ग्रिपिंग फिक्स्चर के संयोजन से, सिस्टम दोहराए जाने वाले हैंडलिंग कार्यों के दौरान ऑपरेटर को सीधे नियंत्रण में रखते हुए पूर्ण भार भार का समर्थन करता है।
तकनीकी निर्देश
|
पैरामीटर |
संदर्भ क्षमता सीमा |
|
भार क्षमता |
15 किग्रा – 500+ किग्रा |
|
कार्यशील त्रिज्या (पहुंच) |
3,500 मिमी तक |
|
लंबवत स्ट्रोक |
1,200 मिमी - 2,200 मिमी |
|
वायु आपूर्ति दबाव |
0.5 - 0.7 एमपीए |
|
मुख्य सामग्री |
स्ट्रक्चरल स्टील / उच्च - शक्ति एल्युमीनियम |
|
वर्तन कोण |
360 डिग्री मुख्य अक्ष / 180 डिग्री अंत तक {{2}प्रभावक |
विशिष्ट अनुप्रयोग
सीएनसी मशीन लोडिंग और अनलोडिंग
कार्य: कच्ची कास्टिंग को पैलेट से ऊर्ध्वाधर या क्षैतिज मशीनिंग केंद्रों में स्थानांतरित करना।
हैंडलिंग अनुक्रम: उठाओ → लिफ्ट → बाड़े में पहुंचें → स्थिरता पर सटीक स्थिति → क्लैंप।
डिजाइन कारक: पहुंच त्रिज्या, दरवाजा खोलने की मंजूरी, और चिप/शीतलक प्रतिरोध।
ऑटोमोटिव और उपकरण असेंबली
कार्य: भारी घटकों को चलती या स्थिर चेसिस लाइनों पर रखें।
हैंडलिंग अनुक्रम: लिफ्ट → क्षैतिज स्थानांतरण → 90 डिग्री झुकाव / घुमाएँ → माइक्रो-संरेखण → जकड़ना।
डिज़ाइन कारक: ओरिएंटेशन लॉकआउट, संरेखण सहनशीलता और एर्गोनॉमिक्स।
उत्पादन स्टेशन लाइन स्थानांतरण
कार्य: आसन्न कन्वेयर या कार्य कोशिकाओं के बीच भागों का उच्च आवृत्ति स्थानांतरण।
हैंडलिंग अनुक्रम: लिफ्ट → तीव्र स्थानांतरण → नियंत्रित ड्रॉप-बंद।
डिज़ाइन कारक: चक्र समय दक्षता, निरंतर वायवीय प्रवाह और व्यापक गति लिफाफा।
मुख्य कॉन्फ़िगरेशन अवलोकन
|
वस्तु |
सिस्टम कॉन्फ़िगरेशन विकल्प |
|
उत्पाद का प्रकार |
औद्योगिक यांत्रिक सहायता मैनिपुलेटर |
|
परिचालन विधि |
वायवीय उठाने की सहायता के साथ मैनुअल मार्गदर्शन |
|
संतुलन प्रणाली |
परिशुद्धता वायवीय प्रतिसंतुलन |
|
भुजा विन्यास |
कठोर जोड़ा हुआ भुजा/केबल-चालित ऊर्ध्वाधर स्ट्रोक |
|
बढ़ते विकल्प |
फर्श पर {{0}स्तंभ पर स्थापित / ओवरहेड निलंबित / रेल पर -ऊपर पर स्थापित |
|
अंत प्रभावक |
अनुप्रयोग-विशिष्ट अनुकूलित ग्रिपिंग फिक्स्चर |
|
मुख्य हैंडलिंग कार्य |
3डी स्पेस लिफ्टिंग, क्षैतिज गति, सतत घूर्णन, नियंत्रित झुकाव |
मैकेनिकल असिस्ट मैनिपुलेटर का उपयोग क्यों करें?
बार-बार हाथ से भारी सामान उठाने से मुक्ति मिलती है और शारीरिक तनाव कम होता है।
अंतिम स्थिति के दौरान नियंत्रण और सटीकता में सुधार होता है।
ऑपरेटर की थकान के बिना उच्च आवृत्ति स्थानांतरण संचालन का समर्थन करता है।
मानव ऑपरेटर को जटिल हेरफेर कार्यों में सीधे शामिल रखता है।
कोर ऑपरेटिंग सिद्धांत
पकड़:कस्टम एंड इफ़ेक्टर समर्पित यांत्रिक, वायवीय, या वैक्यूम क्लैंपिंग तंत्र का उपयोग करके वर्कपीस को सुरक्षित रूप से संलग्न करता है।
संतुलन:वायवीय प्रणाली भार के कुल भार को बेअसर करने के लिए काउंटर {{0}संतुलन बलाघूर्ण लागू करती है।
मार्गदर्शक:ऑपरेटर न्यूनतम शारीरिक प्रयास के साथ आसानी से लक्ष्य पथ पर भाग का मार्गदर्शन करता है।
पद:सिस्टम मशीनों, जिग्स या पैकेजिंग लाइनों में उच्च परिशुद्धता संरेखण को सक्षम बनाता है।
एकीकृत सुरक्षा कार्य
वायु आपूर्ति विफल-सुरक्षित सुरक्षा:अचानक संपीड़ित वायु आपूर्ति में रुकावट के दौरान लोड गिरने से रोकने के लिए सिस्टम में वायवीय दबाव बनाए रखता है।
बफर रिजर्व टैंक:एकीकृत वायु रिसीवर टैंक वायु आपूर्ति विफल होने पर वर्कपीस को सुरक्षित रूप से नीचे लाने के लिए आपातकालीन वायवीय शक्ति प्रदान करता है।
कम -दबाव चेतावनी:यदि सिस्टम का दबाव परिचालन सीमा से कम हो जाता है तो ऑडियो/विज़ुअल सुरक्षा अलर्ट ट्रिगर हो जाते हैं।
ग़लत संचालन इंटरलॉक:जब लोड मध्य हवा में निलंबित हो तो वर्कपीस के आकस्मिक रिलीज को रोकता है।
सुरक्षा ब्रेक सिस्टम:मैकेनिकल पार्क और मोशन ब्रेक निष्क्रिय होने पर या बिजली की खराबी के दौरान भुजाओं को सुरक्षित रूप से पकड़ते हैं।
कोटेशन के लिए आवश्यक एप्लिकेशन डेटा
अपने आवेदन का मूल्यांकन करने और सटीक तकनीकी प्रस्ताव प्रदान करने के लिए, कृपया निम्नलिखित विवरण प्रदान करें:
वर्कपीस डेटा:वजन, 2डी/3डी चित्र, सामग्री, सतह की स्थिति और गुरुत्वाकर्षण का केंद्र।
गति पथ:ऊपर उठाने की ऊंचाई, गिराने की ऊंचाई, कुल पहुंच त्रिज्या, आवश्यक घूर्णन/झुकाव कोण।
वर्कस्टेशन लेआउट:फर्श स्थान के आयाम, छत की ऊंचाई की निकासी, मौजूदा संरचनाएं, संपीड़ित हवा की उपलब्धता।
कार्यों को संभालना
सीएनसी मशीन लोडिंग और अनलोडिंग:उच्च परिशुद्धता के साथ पैलेट, वर्कस्टेशन और मशीन बेड के बीच घटकों को सुरक्षित रूप से स्थानांतरित करें।
विधानसभा:ऑपरेटर की थकान को खत्म करने और असेंबली सटीकता बनाए रखने के लिए दोहराए जाने वाले घटकों का समर्थन और स्थिति।
उत्पादन स्थानांतरण:आसन्न विनिर्माण कोशिकाओं के बीच भारी वस्तुओं को आसानी से ले जाएं।
घटक रोटेशन:मशीनिंग, निरीक्षण या पैकेजिंग से पहले भागों को पुन: व्यवस्थित करें।
रखरखाव प्रबंधन:सर्विसिंग के दौरान भारी मशीन घटकों को उठाने और संरेखित करने में तकनीशियनों की सहायता करें।
कस्टम ग्रिपर्स और एंड-इफ़ेक्टर एकीकरण
अंतिम प्रभावकारक मैनिपुलेटर और आपके वर्कपीस के बीच महत्वपूर्ण यांत्रिक इंटरफ़ेस के रूप में कार्य करता है। मानक और कस्टम ग्रिपिंग विधियों में शामिल हैं:
बाहरी/आंतरिक क्लैम्पिंग:वायवीय या यांत्रिक जबड़े भाग की ज्यामिति से मेल खाते हैं
वैक्यूम और चुंबकीय लिफ्टर:शीट धातु, सपाट सतहों, या गैर-छिद्रपूर्ण भागों के लिए
हुक और होल सगाई:समर्पित पिन विस्तार या लिफ्टिंग-प्वाइंट फिक्स्चर
संचालित रोटेटर और टिल्टर्स:वायवीय एक्चुएटर-संचालित 90 डिग्री/180 डिग्री रोटेशन और झुकाव मॉड्यूल
अक्सर पूछे जाने वाले प्रश्न
लोकप्रिय टैग: मैकेनिकल असिस्ट मैनिपुलेटर, चीन मैकेनिकल असिस्ट मैनिपुलेटर निर्माता, कारखाना
की एक जोड़ी
नहींशायद तुम्हे यह भी अच्छा लगे


जांच भेजें